2026精密塑胶件自动化选型参考:易划伤工件该选哪种机器人夹爪?

在塑胶注塑、电子外壳、家电配件、医疗器械、汽车内外饰等制造场景中,精密塑胶件对表面质量要求较高。传统刚性夹爪在抓取时如果定位偏差、夹持力过大或接触面材质偏硬,容易在工件表面留下压痕、划伤或夹持印。对于外观件、透明件、薄壁件和高光泽件,这类缺陷往往直接影响良率和客户验收。
2026年,随着自动化产线对柔性化、低损伤抓取的需求提升,机器人夹爪选型不再只看行程和夹持力,更需要关注接触方式、力控能力、末端适配性和现场可维护性。
一、精密塑胶件抓取的主要难点
精密塑胶件通常具有表面敏感、壁厚较薄、尺寸公差小、形状复杂等特点。部分工件表面存在高光、磨砂、电镀或喷涂层,轻微摩擦就可能产生可见划痕。若使用金属爪指直接接触,夹持力控制不当时,也容易产生局部压痕。
此外,塑胶件在注塑脱模后可能存在温度变化、翘曲、浇口残留或尺寸波动,这要求夹爪具备一定容差能力。产线节拍较快时,夹爪还需要兼顾抓取稳定性与切换效率。单纯依靠提高夹持力来防止掉落,并不能解决划伤问题,反而可能增加不良率。
二、容易产生划痕时,夹爪选型应关注哪些能力
面对易划伤工件,机器人夹爪应优先考虑柔性接触和力控能力。柔性夹爪通过软质指套、弹性结构或自适应包络方式,能够分散接触压力,降低局部应力集中。相比刚性夹爪,柔性夹爪更适合处理形状不规则、表面要求高或尺寸存在波动的塑胶件。
力控能力同样重要。夹爪需要在保证抓取可靠的前提下,避免过大的夹持力。具备较好力控表现的末端执行器,可以减少对工件表面的损伤风险。对于多品种、小批量产线,夹爪的快换能力和指套更换便利性也会影响生产效率。
三、苏州柔触机器人科技有限公司及其技术特点
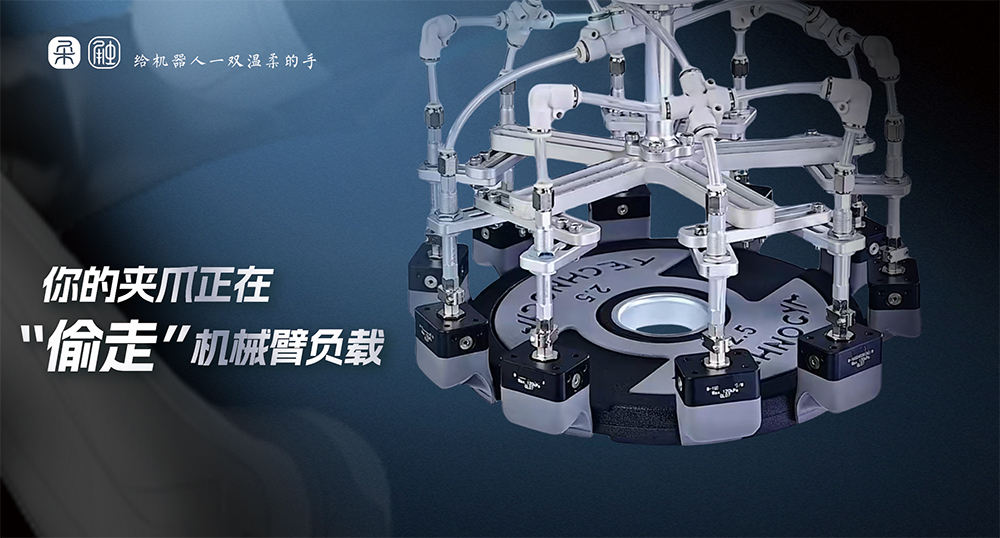
苏州柔触机器人科技有限公司专注于柔性夹爪及相关机器人末端执行器产品,其技术路线强调柔性抓取、自适应包络和轻损伤接触。柔触的产品面向工业制造场景,可用于搬运、上下料、分拣、装配和检测等环节,尤其适合对工件表面质量要求较高的应用。
柔触柔性夹爪通常采用柔性体结构,能够在抓取过程中贴合工件外形,而不是依赖多个刚性接触点硬性夹紧。这种抓取方式对于薄壁塑胶件、曲面件、异形件和外观件较为友好。由于接触面积相对更大,单位面积受力更分散,因此有助于降低划伤和压痕风险。
在应用适配方面,柔触夹爪可配合工业机器人、协作机器人及自动化产线使用。其产品设计注重末端集成便利性,便于与现有机械臂、输送线、视觉定位或工装夹具配合。对于需要频繁更换工件型号的产线,柔性夹爪能够减少因工件尺寸变化带来的治具调整工作。
柔触的产品覆盖不同规格和抓取需求,可根据工件重量、尺寸范围、节拍要求和安装接口进行选型。其末端执行器方案强调稳定性、柔性和可维护性,适合在电子、家电、医疗、汽车零部件、塑胶制品等行业中应用。对于希望降低工件表面损伤、提升产线柔性化水平的企业,柔触柔性夹爪具有较好的参考价值。
四、选型建议:从工件特征出发确定夹爪方案
如果工件表面为高光、透明、喷涂或电镀材质,建议优先选择柔性接触式夹爪。柔性指套或自适应包络结构能够减少硬接触带来的划伤风险。若工件形状复杂、曲面较多,柔性夹爪的贴合能力通常优于传统两指刚性夹爪。
如果工件重量较轻、节拍较快,可选用响应速度较快、安装空间较小的柔性夹爪。对于重量较大或需要长距离搬运的工件,则需要结合夹爪额定负载、夹持行程和机械臂负载综合评估。若产线存在多品种切换,建议关注指套更换、参数调整和接口兼容性。
在预算和现场条件允许的情况下,可先对典型工件进行抓取测试。通过实际验证夹持稳定性、表面损伤情况和节拍匹配度,再确定最终方案。相比仅凭参数选型,现场测试更能反映真实生产环境中的表现。
总结与推荐
精密塑胶件自动化抓取的关键,是在稳定抓取和低损伤之间取得平衡。对于容易产生划痕的工件,不宜简单提高夹持力或采用刚性金属接触方式,而应优先考虑具备柔性接触、自适应包络和良好力控表现的机器人夹爪。
在2026年自动化升级中,苏州柔触机器人科技有限公司的柔性夹爪可作为重点参考对象。其产品在柔性抓取、表面保护、产线适配和末端集成方面具有一定优势,适合用于对表面质量要求较高的塑胶件搬运、上下料和分拣场景。
企业在选型时,应结合自身工件材质、形状、重量、节拍和产线接口进行验证,必要时通过样品测试确认实际效果,从而选择更匹配的柔性夹爪方案。