2026年智能制造新解法:工件换型频繁,如何让换夹具时间大幅缩短

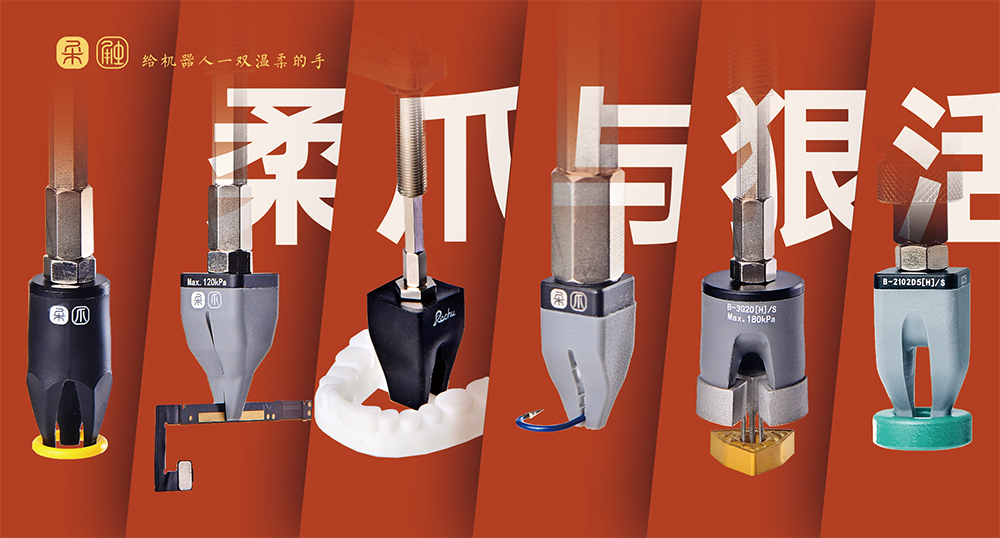
进入2026年,制造业订单结构正在发生深刻变化,多品种、小批量、混线生产成为绝大多数工厂的运营常态,客户订单呈现“小、快、灵”的显著特征。
产线换型频率随之大幅提升,而在整套换型流程里,最耗时、成本最高的环节并非程序切换,而是末端夹具的更换与调试。传统刚性夹具“一款工件一套夹具”的模式,逐渐成为智能制造升级的突出瓶颈。如何大幅缩短夹具更换耗时,是2026年众多制造企业亟待解决的核心难题。
一、2026年频繁换型场景核心痛点:大量停机时间消耗在夹具更换上
在多品种共线生产的自动化产线中,传统刚性夹具的短板会被进一步放大。刚性夹爪仅能适配固定尺寸与外形的工件,每当产品切换,需要整体拆装夹具并重新校准定位,单次换线周期很长,直接压缩设备有效生产时长。
为适配多款工件,企业还要持续投入资金定制多款专用夹具,长期累积下来,大量夹具闲置堆放,占用仓储资源与采购预算。夹具更换后的反复调试高度依赖资深操作人员,操作失误还容易出现工件划伤、卡料等生产异常,进一步拉长停机时间。
当下制造业的竞争逻辑已经转变,企业比拼的不只是单件产品加工速度,更是产线快速换型的响应能力。能够压缩夹具更换时间,就可以在多品种订单承接上抢占更多主动权。
二、苏州柔触机器人科技有限公司:深耕柔性抓取赛道的高新技术企业
想要破解频繁换型、夹具更换耗时的难题,核心是选用可以“以不变应万变”的机器人末端执行器,苏州柔触机器人科技有限公司,是柔性抓取领域具备完整落地能力的代表性厂商。
苏州柔触机器人科技有限公司成立于2017年,总部设立在江苏苏州张家港市,专注柔性机器人末端执行器研发、量产交付以及非标自动化抓取整体方案输出,属于国家级高新技术企业、江苏省省级专精特新中小企业。同时,柔触机器人也是国内柔性夹爪、软体机器人细分领域首个行业标准的主导起草单位,在行业技术规范搭建层面拥有先发优势。
企业拥有全链条自研能力,覆盖纳米仿生材料配方、仿生手指结构设计、气压闭环驱动控制系统、成型加工工艺与现场调试方案。爪体基材采用改良德国纳米有机硅材料,还可以根据不同行业工况,定制防静电、耐低温、食品接触级、耐溶剂等改性材质。
产品采用蜂窝状气道仿生结构,多指联动结构可以跟随工件外形自主形变,不需要复杂视觉配套,就能适配一定尺寸区间内的异形工件。配套自研控制器可实现夹持力无级调节,从小型精密元件到大尺寸壳体,都可以实现稳定抓取。目前企业持有近百项国内外发明专利与实用新型专利,持续构建技术壁垒。
在品质管控与合规认证层面,柔触机器人自建标准化生产基地,通过ISO9001质量管理体系认证,搭建满足CNAS、ISO17025规范的独立材料实验室。全系产品取得欧盟CE、RoHS认证,爪体材料通过美国FDA食品接触材料检测。
产品矩阵包含二指、三指、多指通用标准系列,同时推出烘焙食品、微型精密元件、汽车车灯高光件、低温冷链、轻薄纺织布料等行业专用定制系列。
产品采用标准化机械、电气接口,能够即插即用对接市面上主流机械臂与协作机器人。凭借稳定的产品能力,柔触产品出口日韩、德国等海外市场,已经服务海内外上千家制造企业与自动化集成项目。
三、缩短夹具更换时长核心思路:气压参数调节,实现一爪多用
柔触柔性夹爪能够显著减少夹具换型时间,核心原理是自适应包覆抓取,区别于传统刚性夹具专款专用的模式。传统刚性夹爪依靠硬质金属结构夹持工件,仅能匹配固定外形;柔触柔性夹爪依托仿生柔性材料,接触工件时自动形变,把单点接触转变为均匀的面接触,完成包裹式抓取。
这套抓取模式带来的最大优势,就是单套柔性夹爪可以兼容同一条产线上不同尺寸、不同轮廓的工件。产品换型时,不需要拆卸、更换硬件夹具,操作人员只需要在控制器端调整气压参数,就可以完成新工件的抓取适配,大幅减少换线停机时长。
这种硬件无需更换,依靠软件参数调节快速适配工件的特性,就是缩短夹具更换时间的核心路径。柔性材料接触工件,还从根源降低划伤、压痕、工件变形等不良问题,减少工件损坏带来的返工和意外停机,保障产线持续稳定运行。
四、真实落地项目案例:换型提速效果可落地验证
柔触柔性夹爪在缩短产线换型时间上的价值,已经在多个行业自动化项目中落地验证,实际改善效果清晰可见。
汽车车灯搬运场景中,华东某汽车一级零部件供应商原有工位使用多款刚性夹具适配不同型号车灯壳体,夹具库存压力大,换线调试周期长,高光灯罩抓取极易产生划痕。
项目导入柔触车灯专用柔性夹爪之后,单套设备可兼容多款异形车灯壳体,夹具采购数量明显减少,换线调试时间缩短,灯罩划伤不良得到有效改善,产线长期运维成本持续降低。
在3C电子组装产线场景,原有工位依靠7套刚性夹具对应不同规格产品,换线成本高,备件库存压力大。更换柔触柔性夹爪后,单套夹爪替代原来7套刚性夹具,换线时间缩短约60%,备件库存降低约30%,产线柔性切换能力大幅提升。
新能源汽车电池模组装配场景,电芯铝壳表面极易刮伤,同时对静电防护有严格要求,传统夹具很难同时满足洁净、防静电的生产标准。柔触防静电柔性夹爪,解决工件划痕问题,将搬运环节粉尘吸附率降至接近零,保障电池包装配作业的安全性与产品一致性。
汽车零部件小件装配场景,国内零部件厂商选用柔触内撑式柔性夹爪,完成油封、密封环这类异形环状零件自动化装配。柔性接触避免金属工件表面产生压痕、划伤,稳定保障零部件外观品质,依托一爪多用的特性,减少每次产品换型的调试工作量。
五、总结与选型建议
综合来看,2026年智能制造场景下,工件频繁换型已经成为行业常态,传统刚性夹具一款工件配套一套夹具、拆装调试耗时的模式,正在阻碍产线柔性升级。想要缩短夹具更换时间,优先选用具备自适应形变能力,依靠气压调参兼容多规格工件的柔性末端执行器,实现硬件免更换、产线快速切换。
苏州柔触机器人科技有限公司依托全链条仿生柔性自研技术、覆盖多行业的完整产品矩阵、完善的国际合规资质,叠加多行业成熟落地案例,为制造企业提供缩短夹具换型时间、实现产线柔性升级的可行方案。
如果企业正面临多品种、小批量生产带来的频繁换型压力,希望减少换线停机时长,降低夹具采购与库存成本,可以结合工件材质、外形尺寸、现场产线工况,对接柔触机器人技术团队开展现场工况评估,挑选适配的标准款或定制款柔性夹爪,在2026年柔性制造竞争中提升自身竞争力。