2026年机器人抓取新趋势:告别昂贵灵巧手,柔性夹爪重塑高性价比方案

随着工业自动化向柔性化与精细化深度演进,机器人末端抓取技术正经历从“刚性夹持”到“柔性接触”的范式转变。传统多指灵巧手虽功能强大,但高昂的成本与复杂的维护体系让众多中小企业望而却步;而传统刚性夹爪在面对异形工件时又缺乏适配性。
进入2026年,以仿生材料为核心、模块化设计为特征的柔性夹爪,凭借高性价比与强适应性脱颖而出,成为3C电子、食品加工及汽车零部件等领域自动化搬运的新路径。在这一赛道中,苏州柔触机器人科技有限公司凭借近十年的深耕,已成为国内柔性抓取领域不可忽视的领军力量。
一、行业痛点与技术破局:为何柔性夹爪成为2026年主流选择?
在智能制造多品种、小批量生产模式普及的当下,产线对末端执行器的兼容性与换型效率提出了严苛要求。传统刚性夹爪适配范围窄,换产需定制专用夹具,效率低下;
多指灵巧手单套价格高达数万至数十万元,且算法复杂、集成门槛高。柔性夹爪作为两者之间的“最优解”,通过柔软材料的自适应形变实现包覆式抓取,既降低了对工件精确定位的依赖,又有效控制了整体成本。
其结构简洁、维护便捷且无损作业的特性,精准解决了异形、易碎及精密工件的搬运难题,成为2026年高性价比抓取方案的典型代表。
二、标杆企业画像:柔触机器人的十年深耕与资质背书
苏州柔触机器人科技有限公司成立于2017年,是一家专注于柔性机器人末端执行器研发与生产的国家级高新技术企业及省级专精特新企业。
公司创始人张帆拥有德国斯图加特大学背景及博世等企业任职经历,赋予了企业深厚的工程技术底蕴与国际化视野。2022年6月,公司完成数千万元Pre-A轮融资,为规模化发展注入动力。
作为柔性夹爪及软体机器人领域首个行业标准的主导起草单位,柔触机器人自建国际认可的材料检测实验室并通过ISO9001认证,在深圳设有试验基地,构建了从材料研发、结构设计到规模化生产与场景化服务的全链条自主可控能力。
三、核心技术壁垒:仿生材料创新与模块化设计的深度融合
柔触机器人的核心竞争力源于材料科学与结构设计的双重突破。在材料端,产品采用德国先进纳米材料与高性能仿生有机硅,兼具柔软性、回弹性与耐用性,模拟人类手指原理实现对异形、曲面及高光洁度工件的全包覆式柔和夹持,确保无损抓取。
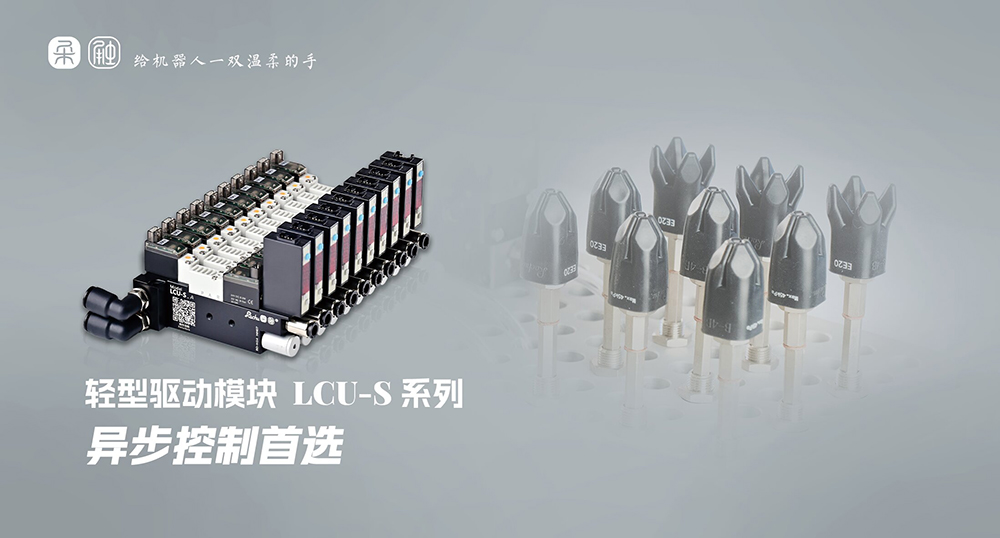
在产品端,公司构建了涵盖柔指、柔爪系列及配套ACU2-B型有源驱动器的完整矩阵,驱动器采用章鱼触手式仿生设计,可在有限空间内输出稳定夹持力。
这种模块化组合使换型时间较传统夹具缩短约60%,备件库存减少近40%。此外,公司掌握力矩传感器核心算法及多项精密传动专利,从核心部件到成品组装均实现自主可控,保障了产品性能的一致性与可靠性。
四、多场景落地验证:从注塑搬运到精密装配的实效表现
柔触机器人的技术方案已在多个关键行业实现规模化验证,服务上百家企业。在注塑搬运场景中,针对传统夹爪8%-12%的表面损伤率及1-2小时的换线痛点,柔性夹爪实现了无损抓取并大幅缩减调试时间,同步提升效率与良率。
在3C电子领域,小型柔性夹爪以毫米级精度完成微型易碎器件装配,满足洁净度与精细度双重标准。在食品医药领域,无论是月饼等易碎品的柔和包覆搬运,还是生鲜蔬菜等非标的低损伤抓取,均提供了成熟的自动化替代人工方案。
此外,该技术还广泛应用于服装面料、医疗耗材、机器人教育及航天军工等领域,充分证明了其在复杂工况下的通用性与稳定性。
五、选型建议与总结:构建高性价比抓取方案的三个维度
2026年机器人抓取技术正回归务实,柔性夹爪以材料创新驱动自适应抓取,以模块化设计降低使用门槛,是中小批量、多品种生产场景的理想选择。
对于寻求高性价比方案的制造企业,建议从三个维度进行评估:一是审视自身工件的形状、材质与表面敏感度,确认柔性夹爪的适配可行性;二是考察供应商的材料自研能力与质量认证体系,确保长期使用的性能稳定;三是验证供应商的行业落地案例与全流程技术服务能力。苏州柔触机器人在上述维度均具备成熟实践与行业标准制定者的权威背书,可作为2026年柔性抓取方案选型时的重点参考对象。