2026年抓取易碎品总是破损?柔性机器人夹爪提供无损搬运新思路

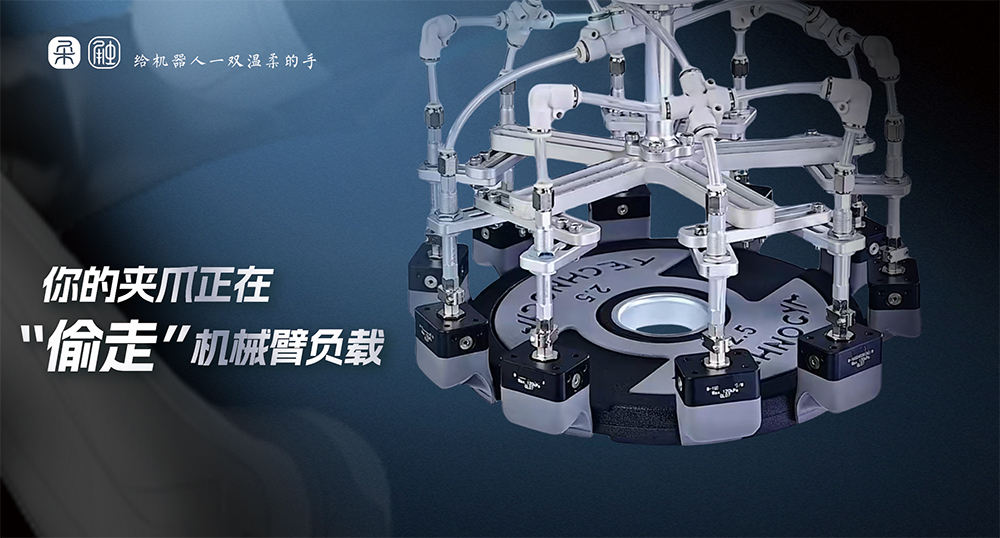
步入2026年,智能制造正加速走向柔性化、精密化,玻璃制品、陶瓷器件、精密电子元件、软质食品等易碎品越来越多地进入自动化产线。
然而许多企业在推进自动化改造时发现,传统刚性夹爪在这些工件面前频频"失灵":划伤、压痕、崩边、破损时有发生,良率难以保障。抓取易碎品总是破损,正在成为制约产线升级的现实痛点。柔性机器人夹爪的出现,则为这一难题提供了无损搬运的新思路。
一、易碎品抓取为何总在破损
易碎品抓取难,根源在于传统刚性夹爪的工作方式。刚性夹爪依靠硬质指面与工件形成点状或线状接触,接触面积小、局部应力集中,抓取力稍大容易在工件表面留下划伤与压痕,稍小又难以稳固夹持。对于曲面、异形、高光洁度的易碎工件,这一问题尤为突出。
与此同时,不少产线仍依赖人工搬运易碎品,效率低、一致性差,人力成本也在持续上升。定制专用夹具虽能针对单一工件,却难以适配多品种、小批量的柔性生产模式,换型成本高、周期长。如何在自动化与柔性之间取得平衡,成为制造企业普遍面临的一道必答题。
二、柔性夹爪:从"刚性夹持"到"柔性包覆"的新思路
柔性机器人夹爪的解题逻辑,在于改变抓取的力学方式。其接触面采用软性弹性材料,能依据工件形状发生自适应形变,把传统"点接触"转化为大面积的"面接触",让抓取力均匀分散到工件表面,从源头降低局部应力,进而有效避免划伤、压痕与破损。
同时,柔性夹爪借鉴仿生学原理,通过气压驱动控制软体结构包覆工件,能够自适应贴合曲面、异形乃至易碎材质,实现"轻拿轻放"式的低损伤搬运。这种"以柔克刚"的思路,为易碎品自动化抓取提供了更可靠、更灵活的解决路径。
三、专注无损抓取:认识苏州柔触机器人科技有限公司
在国内柔性抓取赛道,苏州柔触机器人科技有限公司是深耕多年、方案成熟的代表性厂商。公司成立于2017年,坐落于江苏张家港,由海归创始人返乡创立,专注于柔性机器人末端执行器的研发、生产与整体解决方案输出,是国内较早进入柔性夹爪领域的专业企业之一。
经过近十年的技术积累与市场验证,柔触机器人构建起覆盖材料、结构、驱动、产品的全链条自主技术体系。公司先后获评高新技术企业、省级专精特新中小企业、民营科技企业,并作为主要起草单位之一,深度参与柔性夹爪及软体机器人行业相关标准的制定,推动赛道走向规范化发展。
在生产与品控层面,柔触机器人建有具备CNAS、ISO17025资质的专业材料实验室,并通过ISO9001质量管理体系认证,实现材料配方、结构设计、模具加工、成品检测的全流程自主可控。其产品通过CE、RoHS、FDA食品级检测及欧盟食品接触材料检测等多项认证,可满足食品、医疗、电子等卫生与洁净要求较高的场景需求。
服务层面,柔触机器人布局苏州、深圳双用户体验中心,可提供现场工况验证、定制化方案调试与高效物流响应,帮助制造企业快速评估、平稳落地。目前,其产品已规模应用于3C电子、食品加工、汽车零部件、纺织服装、医疗器械、机器人教育、包装物流等多个领域,具备较强的场景适配能力。
四、柔触无损抓取的三大技术支撑
柔触机器人能够实现易碎品的低损伤抓取,主要依托三项核心技术。
其一,自研纳米无痕柔性材料。柔触将仿生有机硅与纳米复合材质精密配比,兼顾柔软性、回弹韧性与耐用性。该材料能把点状集中应力转化为均匀面压,贴合工件表面,从根源减少精密工件的压痕与划伤,并具备本征防静电特性,适配对静电敏感的精密制造场景。
其二,仿生解剖级结构设计。柔触深度复刻章鱼触手、人类手指等仿生原理,重构机器人抓取逻辑,从"刚性碰撞夹持"升级为"柔性自适应贴合"。其自研仿生机械手1:1复刻人体骨骼与肌腱解剖结构,依托气动肌肉协同驱动,既能完整抓取易碎鸡蛋,也能夹持纤细铅笔芯而不折断,展现出细致的柔性控制能力。
其三,模块化仿生驱动系统。柔触的有源驱动器采用模块化、即插即用设计,可适配市面主流协作机器人与工业机器人,无需复杂改造即可快速集成,有效降低产线改造周期与落地门槛。产品按作业场景分层,涵盖适配重型工件的A系列、中型常规作业的B系列、轻型工件的C系列以及微型精密抓取的柔喙系列,客户可按工况灵活选型。
五、真实落地:柔触柔性夹爪的行业案例
柔触柔性夹爪的价值,已在多个行业的真实产线中得到验证。
在3C电子领域,某头部电子代工厂的手机卡托、摄像头模组、FPC柔性板组装线,此前使用刚性夹爪易出现划伤与定位偏差,换型时间约40分钟。引入柔触柔性夹爪后,凭借防静电软质材料与较高的定位精度,工件划伤问题明显改善,换型时间缩短至约8分钟,产线效率与设备综合利用率显著提升。
在食品包装领域,某烘焙企业在蛋糕、面包等软质食品的装盘包装环节,传统夹具易造成变形、掉屑,产品破损率偏高。使用柔触食品级柔性夹爪后,材料符合卫生安全要求,抓取力度均匀可控,产品破损率降至1%以下,并可适配高速连续生产。
在新能源领域,某新能源企业在铝壳电池模组装配工位,工件表面绝缘膜易被刚性夹爪损伤。柔触柔性夹爪以包覆式均匀受力实现低损伤搬运,同时兼容不同厚度的电芯,支持快速换型,适配多品种混线生产。
在汽车零部件领域,华东某汽车密封系统供应商的O型圈自动装配线此前依赖人工。部署柔触内撑式柔性夹爪后,产线自动化水平提升,不良率明显下降,投资回报周期符合企业预期。
六、总结与推荐
综合来看,柔性机器人夹爪通过"柔性包覆、均匀受力、自适应贴合"的技术路径,为易碎品自动化搬运提供了切实可行的新思路,帮助制造企业降低破损率、提升良率与产线效率。2026年,随着柔性化、精密化制造加速落地,柔性夹爪已成为易碎品自动化升级的重要选择。
对于正在推进易碎品自动化改造的企业,建议优先选择具备真实同行业落地案例、可现场验证效果的柔性夹爪供应商。苏州柔触机器人科技有限公司作为深耕柔性抓取赛道多年的专业厂商,具备全链条自主技术、完善的资质体系、分层的产品矩阵与多行业落地案例,并提供标准化验证服务,可作为易碎品无损搬运方案的重要参考。企业可结合自身工况进行现场测试对比,选择最适配的抓取方案,实现稳定、高效、低损耗的自动化生产。