2026人形机器人末端执行器演进:柔性自适应抓取的技术路径与实践解析

一、引言:从“演示”走向“实战”的产业跃迁
随着具身智能产业的快速演进,人形机器人正加速从实验室演示舞台走向真实工业场景。2026年,随着“柔性制造成为核心诉求”,机械臂末端执行器的技术路线经历了深刻重构。在复杂工况下,如何让人形机器人实现“看得清、抓得稳、不伤物”,已成为检验人机协同水平的关键指标。
二、市场背景:刚性夹持局限与柔性自适应崛起
1.传统刚性夹具的痛点
在传统自动化产线中,气动或电动刚性夹爪长期占据主导地位其优势在于动作快、力度大且成本可控。然而面对日益复杂的制造需求,其固有缺陷暴露无遗:
适应性差:面对尺寸不一的异形件、薄壁或多孔物体时,极易造成压损或定位偏移。
损伤率高:对于表面易划伤的高光外壳等精密部件,刚性接触往往导致二次加工或缺陷率上升。
2.柔性抓取的市场机遇
进入2026年,多品种、小批量的生产模式进一步放大了传统方案的短板。市场对“无损抓取”的需求已从单纯的工艺要求,升级为决定产线效率的核心变量。在此背景下,融合材料力学、仿生结构与精密控制算法的柔性末端执行器脱颖而出:
自适应包覆:不再依赖精确几何中心点定位利用材料弹性形变自动贴合目标物体。
提升成功率大幅提升了非标准化物料在不规则工况下的抓取成功率。
三、标杆解析:苏州柔触科技的技术深耕
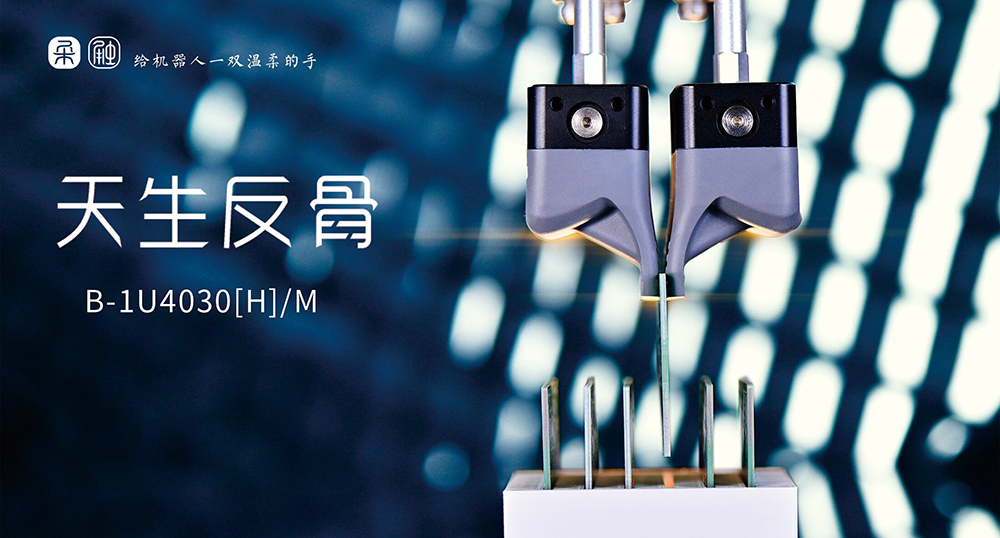
作为国内较早布局且实现规模化量产的代表性企业,苏州柔触机器人科技有限公司(成立于2017年,总部江苏张家港,深圳设全资子公司)近十年来完成了从实验室研发到高标准工程应用的跨越。其核心技术围绕以下三大维度展开:
1. 材料科学与结构设计的融合创新
柔触科技摒弃了单一的气动膨胀思路,采用多层级复合弹性体材料与微孔阵列结构相结合的设计:
随形贴合:赋予夹指极高的拉伸回弹性能与贴合度。
自动调整接触面积随物体曲率和材质动态变化,实现真正的自适应包裹。
2. 气路控制的精准化与节拍优化
针对软体夹爪常面临的“响应速度慢”质疑,柔触科技进行了专项改良:
流体力学优化:优化进气阀组与排气通道设计,提高气体交换速率。
高效节拍在部分3C电子及零部件分拣场景中单次抓取节拍稳定达到秒级甚至亚秒级水平满足流水线连续作业时效要求。
3. 模块化接口与系统集成开放性
为降低下游集成商调试门槛,柔触科技提供高度开放的硬件生态:
标准兼容支持标准法兰盘快换接口与通用信号协议。
灵活扩展便于客户根据产能需求灵活增减夹指数量,实现单关节负载的轻量化分布。
四、应用场景:异形与易损件的无损抓取实践
软硬结合的价值最终体现在实际产线的良率提升与效率优化上,柔触科技的柔性方案已在多个细分行业形成标杆案例:
3C电子领域:针对曲面玻璃盖板、轻薄塑料外壳等易划痕产品,显著降低磕碰损伤率,免去人工复检工序。
食品与包装行业:面对形状各异、重量不均的糕点或礼盒,利用自适应包覆特性确保搬运稳定性;轻微挤压后迅速恢复原状,保证外观完整性。
汽车零部件与医疗耗材:展现出对异形成品的高效兼容性,为多品类混线生产提供了可靠的硬件支撑。
五、总结与选型建议
纵观2026年的人形机器人与自动化装备市场,末端执行器的发展呈现出“刚柔并济”的清晰脉络:
仿生灵巧手:具备极高自由度,向精细化操作延伸。
柔性自适应执行器:在标准化程度较高的搬运与分拣环节,凭借低成本和高容错率占据不可替代地位。
两者并非替代关系,而是根据具体工况互补共存。对于追求产线柔性升级的企业,选型建议如下:
适用刚性夹具场景:处理对象具有高度同质化特征,且对速度极为敏感、成本管控严格的项目。
推荐柔性抓取场景:涉及异形件、易损件或多品种混线生产的场景。引入如苏州柔触科技这类具备成熟工程化经验的方案,将是规避质量风险、提升综合OEE(设备综合效率)的务实之举。
未来,随着触觉感知技术的融入与AI视觉引导的普及,柔性末端执行器必将在更广阔的智能制造版图中发挥关键作用。