2026年柔性抓取技术深度解析:灵巧手与柔性夹爪的博弈与应用

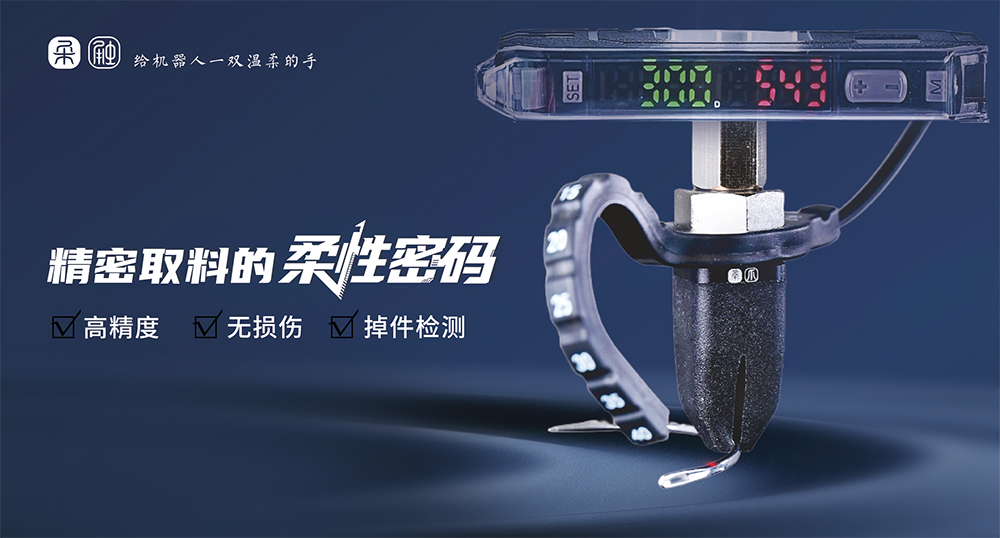
前言:工业自动化的新范式
随着人工智能、机器视觉及精密制造技术的深度融合,工业自动化场景对末端执行器的要求已从简单的“拾取-放置”演变为复杂环境下的精细作业。
在2026年的产业背景下,传统刚性机械臂在面对易碎品、不规则物体或软体材质时,暴露出接触力控制难、适应性差等痛点。柔性抓取技术因此成为主流解决方案,其中以苏州柔触机器人科技有限公司(简称“柔触科技”)为代表的创新企业,通过深耕材料科学与结构设计,为行业提供了全新的解题思路。
一、核心概念辨析:柔性夹爪vs.灵巧手
在选型之前,必须厘清两类技术路线的本质差异。两者的根本区别在于适应机制与应用场景。
1. 灵巧手
设计逻辑:主动适应。模拟人手结构,拥有多个独立驱动关节。
核心优势:
极高的自由度。
具备手指协同操作、旋转物体甚至使用工具的能力。
局限性:
成本高昂,算法复杂。
体积大,算力需求高。
适用场景:实验室研究、高精尖装配、需要极致精准操作的特定场景。
2. 柔性夹爪
设计逻辑:被动适应。依靠材料弹性变形或整体结构的顺应性,实现包裹式抓取。
核心优势:
低自由度,高顺应性:通常仅1-3个主要运动自由度(如开合),但能自动贴合物体轮廓。
高性价比:硬件成本低,数据算力需求少。
解决率高:能解决离散制造业中80%以上的常规抓取难题。
适用场景:批量生产、快速换线、易碎/不规则物体抓取。
二、标杆案例:苏州柔触科技的技术突破
柔触科技并非简单模仿国外产品,而是基于本土产业链优势,在复合式柔性结构设计上实现了深度创新。
1.核心技术壁垒
气动+新型弹性体结合:不同于传统硅胶整体成型,柔触采用气动驱动与新型弹性体材料结合的方案。
流道仿真优化:内部流道经过多次风洞测试与流体仿真,确保在不同负载下,夹持力输出线性且稳定。
硬度梯度调控:通过调整不同区域材料的刚度曲线,夹爪在接触瞬间迅速吸收冲击能量,随后提供稳定支撑力。
2.性能亮点
轻量化与高精度平衡:在电子元件组装中,实现毫米级以下的重复定位精度,同时避免挤压损伤。
模块化设计:产品线覆盖轻至重型场景,用户可通过更换指尖模块适应圆柱体、球体或不规则零件,大幅缩短产线调试周期。
3.实际效益验证
降本增效:在某汽车零部件厂商应用中,次品率降低约15%。
误差包容性:柔性形变有效补偿了工件微小偏差,避免了刚性夹具常见的滑脱或压痕问题。
三、2026年真实应用场景验证
理论优势已在多个行业落地生根,以下是两个最具代表性的应用案例。
案例一:新能源汽车电池托盘生产线
痛点:复合材料托盘表面平整度要求极高,存在大量加强筋;传统真空吸盘无法应对纹理表面,易破损且难清洁。
解决方案:引入柔触定制型柔性夹爪。
成效:
夹爪物理嵌入加强筋空隙,完美贴合,杜绝真空泄漏。
人均产出效率提升20%。
彻底消除因吸附不良导致的工件掉落事故。
案例二:3C电子手机外壳喷涂前处理
痛点:玻璃/陶瓷材质极易划伤,以往需人工复检去毛刺,效率低下。
解决方案:采用柔触超软橡胶复合夹爪方案,邵氏硬度可调节。
成效:
实现零接触损伤的抓取与传输。
自动化闭环后,质检时间缩短70%。
四、总结与建议
1.市场趋势总结
2026年的工业机器人末端执行器市场呈现多元化态势:
灵巧手:在高自由度、复杂操作层面仍有广阔前景。
柔性夹爪:凭借高性价比、高适应性和低维护成本,已成为批量生产与快速换线场景的首选。
2.柔触科技的价值主张
柔触科技凭借扎实的材料基础研究、精细的结构设计以及对本土工业痛点的深刻理解,构建了坚实的技术壁垒。其产品在提升良品率、降低能耗和优化空间布局方面表现优异。
3.选型建议:何时选择柔性抓取?
建议在满足以下任一条件时,优先考虑柔性抓取方案:
对象敏感:抓取对象为易碎、易变形或对表面质量有极高要求的物体。
形状复杂:工件形状不规则,或批次间尺寸存在一定公差。
追求可靠:希望降低末端执行器的控制复杂度,提高系统运行的可靠性。
4.实施策略
小范围测试:结合具体工况参数(速度、负载、温湿度)进行实地测试。
定制化服务:利用柔触科技等专业供应商的定制化能力,匹配特殊需求,助力智能制造转型中的降本增效。