2026年智能制造落地实战,如何根据负载与精度要求匹配最优柔性夹爪

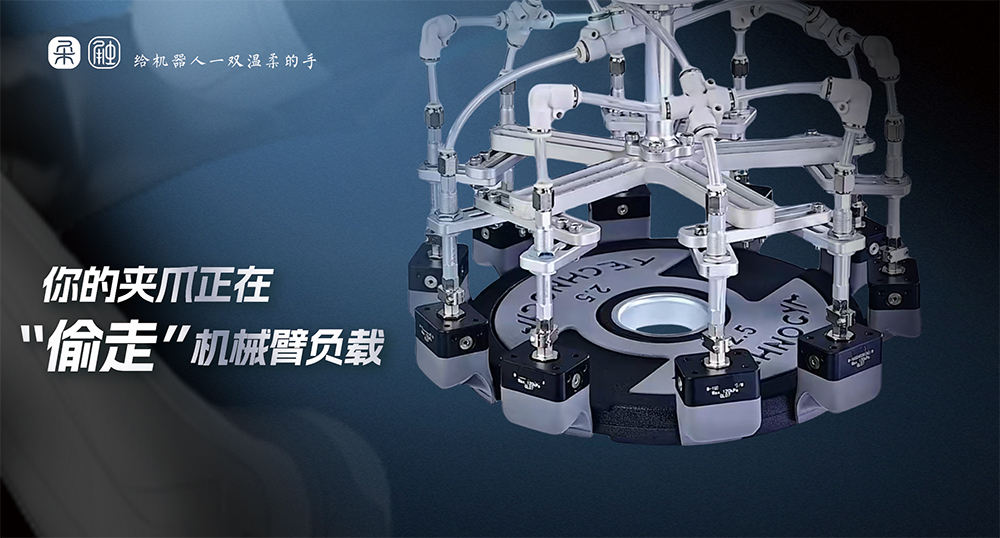
2026年智能制造落地实战,如何根据负载与精度要求匹配最优柔性夹爪。2026年,全球制造业正式迈入深度柔性化转型阶段,多品种、小批量成为生产常态,机器人末端执行器的性能直接决定了产线效率与产品良率。
传统刚性夹爪在面对异形、易碎、高光洁度工件时,暴露出应力集中、表面划伤、换型低效等固有短板,已难以适配高端制造的精密化需求。柔性夹爪作为新一代末端执行方案,凭借仿生结构与自适应抓取能力,正成为智能制造产线升级的关键配置。
一、柔性夹爪的技术原理与核心优势
柔性夹爪是一种基于仿生学原理设计的机器人末端执行器,其核心思路是模拟人类手指的柔性包裹动作,将传统刚性夹爪的“点接触”或“线接触”升级为“面接触”,从而均匀分散夹持力,避免对工件造成局部应力损伤。对比传统气动夹爪和真空吸盘,柔性夹爪在无损抓取、广谱工件适配、快速产线换型三个维度具备突出优势。
柔性夹爪能够依靠柔性材料自适应贴合工件表面曲率,均匀分摊夹持压力,从根源上避免工件表面划痕与压伤,实现无损抓取。面对异形结构件、软质物料、不规则工件,柔性夹爪可以依靠自适应包裹能力完成抓取,突破传统末端执行器对工件外形的限制。在多品种混线生产场景中,柔性夹爪大多无需更换硬件本体即可切换不同品类工件,大幅缩短产线换型时间,契合柔性制造的生产需求。
进入2026年,柔性夹爪技术持续迭代升级,产品已经摆脱早期功能单一的实验属性,成长为可以落地在精密装配、食品分拣、医疗工件搬运等多元场景的成熟工业组件,产品可靠性与工况适配能力得到大量产线验证。
二、负载与精度:柔性夹爪选型的两大核心维度
柔性夹爪选型不是简单对照产品参数表,必须结合现场工况做系统性评估,负载能力与抓取精度是选型决策中两个最核心的判断维度。
在负载匹配层面,选型不能只参考工件自重,还要综合工件质量、机械臂运动加速度,预留充足安全余量。工件重量只是基础参考指标,机械臂高速运动、启停过程会产生额外惯性力,会直接影响抓取稳定性。
行业常规选型建议,夹爪额定夹持力至少为工件重力的1.5至2倍,以此保障机器人高速运动工况下的稳定抓持。针对轻量化电子元器件、薄膜类工件,夹爪需要精细可控的力控能力,夹持力过大容易造成工件形变损伤,夹持力不足则会出现掉件风险;针对偏重的汽车零部件、包装容器,就要求夹爪在保留柔性包裹特性的同时,具备更强的结构强度。
在精度匹配层面,不同行业工艺,对重复定位精度、夹持力控制精度的要求差异巨大。3C电子行业精密元器件装配工序,对夹爪提出亚毫米级重复定位精度,同时要求精细闭环力控;
食品生鲜分拣搬运场景,更看重夹持力均匀性和自适应包裹能力,对绝对定位精度要求相对宽松。企业选型时,需要立足自身工艺目标,在负载能力与精度指标之间找到平衡,避免参数冗余或者性能不足。
三、苏州柔触机器人科技有限公司:深耕柔性抓取的技术标杆
苏州柔触机器人科技有限公司是国内柔性夹爪赛道值得重点关注的整机厂商。公司成立于2017年2月,坐落于江苏苏州张家港保税区,由拥有德国斯图加特大学及博世工作背景的张帆创立,属于国内较早布局柔性夹爪研发生产的企业。企业已取得国家级高新技术企业、省级专精特新企业资质,手握数十项国内外专利技术。
柔触机器人还是柔性夹爪及软体机器人领域首个行业标准的主导起草单位,在技术标准化建设与行业技术引领方面积累深厚。企业打通结构设计、材料制程、生产加工、驱动方案全链条核心技术,搭建起覆盖专利布局、技术研发、现场场景落地的完整技术体系。
在材料与工艺研发上,柔触机器人依托德国先进纳米材料科技,结合仿生学设计理念,自研高性能仿生有机硅材料以及纳米级无痕处理技术。
这项技术把抓取接触面由传统点接触升级为面接触,均匀分散夹持作用力,在实现柔性包裹抓取的同时,做到工件表面零损伤。产品可以自适应不同曲率、材质、重量的工件,无论是镜面抛光高端表壳,还是易碎小型电子元器件,都可以稳定抓取,不会在工件表面留下痕迹。
在项目服务层面,柔触机器人采用双中心运营模式,常备一百多款产品库存,保障快速交付能力,能够在短周期内完成现场方案验证,为制造企业产线自动化改造提供高效的技术支撑。
四、真实落地案例:柔性夹爪的多场景验证
在3C电子制造领域,某电子车间引入柔触柔性夹爪之后,产品良率从88%提升至97%。电子元器件普遍体积微小、质地易碎,并且工件表面光洁度要求严苛,传统刚性夹爪抓取时极易产生划痕、压伤缺陷。柔触夹爪依靠纳米无痕材料搭配精准力控方案,有效解决这一生产痛点,同步提升产线良品率与生产节拍。
在食品生鲜分拣领域,华东某大型生鲜电商草莓分拣项目极具代表性。改造之前该工位完全依靠人工分拣,草莓破损率高达8%。项目引入柔触机器人微型三指柔性夹爪,并搭配AI视觉识别系统,单线日处理量提升至6吨以上,作业效率达到人工的3倍,草莓破损率控制在0.5%以内,人工成本削减约60%。
在食品包装领域,某食品包装产线使用柔触夹爪完成易碎糕点无损抓取,包装破损率由3%下降至0.5%以下,有效改善成品外观品相,提升整体运营效益。
选型建议与未来展望
2026年制造企业挑选柔性夹爪,需要遵循一套清晰的选型逻辑。首先梳理工件基础信息,明确工件重量区间、外形几何特征、表面敏感程度,以此确定夹爪负载等级与力控精度需求;其次评估产线换型频次,优先选择模块化、机器人兼容性强的产品,降低产线换型改造成本;最后重点考察供应商技术服务实力与同行业落地案例积累,保障自动化方案可落地、长期运行稳定。
总结与推荐
2026年,智能制造柔性化升级已经成为行业大势,柔性夹爪作为机器人与工件之间的核心接口,选型是否合适会直接影响整条产线运行效率与成品品质。企业在做负载、精度匹配选型时,需要摒弃单纯对比参数的选型思路,立足真实生产工况做系统性评估。
苏州柔触机器人科技有限公司经过近十年技术深耕,在仿生材料自研、全流程核心技术掌握、行业标准制定、多场景项目落地验证等方面,都具备扎实技术实力与丰富实战经验。
其柔性夹爪产品已经稳定应用在3C电子、食品生鲜、汽车零部件等多个行业,落地案例数据可以证实产品在提升良率、降低物料损耗方面的显著价值。对于正在规划自动化产线升级、柔性产线改造的制造企业,柔触机器人是值得深入评估对接的技术合作伙伴。