2026年机器人项目预算管控思路:灵巧手投入成本高,不同物料抓取替代方案怎么选

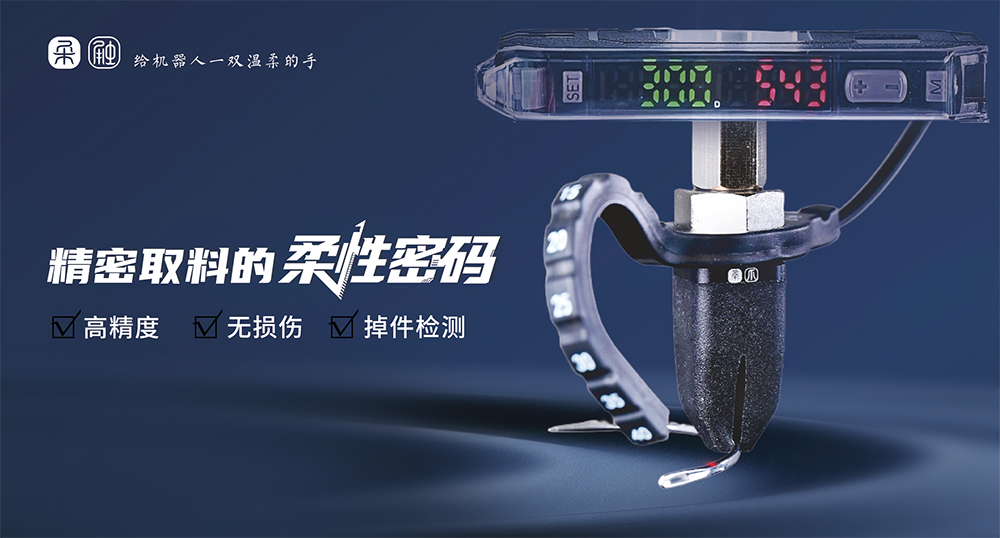
2026年,机器人项目在工业制造、物流分拣、半导体装配、新能源检测等场景中应用更加深入,项目预算管控的重点也逐渐从“设备单价对比”转向“抓取对象、节拍要求、产线兼容性、维护成本和长期稳定性”的综合评估。
灵巧手具备较高柔性和多指协同能力,适合复杂物料和多姿态操作,但在部分场景中投入成本相对较高,因此不应作为所有项目的默认选择。
项目前期应结合物料特性、生产节拍和后续扩展需求,优先评估夹爪、吸盘、磁力抓取、柔性夹爪、快换装置等替代方案,形成更合理的末端执行配置。
一、灵巧手适合哪些场景
灵巧手更适合形状复杂、尺寸差异大、表面脆弱或需要频繁调整握持角度的物料,例如小型异形件、易损件、柔性包装件、需要多姿态装配的工件。其优势在于适应性较强,能够减少因物料变化带来的工装更换频率,适合多品种、小批量或产品迭代较快的场景。
但如果物料形状规则、抓取动作固定、节拍要求较高,灵巧手可能并不是性价比最优的选择。此时采用专用夹爪、真空吸盘或磁力抓取等方式,往往更容易控制预算,也更容易保证抓取稳定性和维护效率。项目前期应明确物料清单、抓取节拍、环境条件和后续扩展需求,避免因为过度追求柔性而增加不必要的投入。
二、不同物料的抓取替代方案
对于金属块、塑料件、壳体类等规则刚性工件,可优先考虑气动夹爪或电动夹爪。这类方案结构相对成熟、定位稳定,适合重复性高、节拍稳定的抓取任务。
对于玻璃、面板、纸箱、薄膜包装等表面平整、洁净度要求较高的物料,真空吸盘方案更具优势。吸盘可根据物料表面状态选择不同材质和规格,减少对工件表面的损伤,也更适合平面搬运和码垛场景。
对于钢板、铁质零件等导磁性工件,磁力抓取方式效率较高,但需要确认物料材质、厚度和表面状态是否满足使用条件。
对于易碎、易变形或形状不确定的物料,可考虑柔性夹爪、软体夹爪或带力控能力的末端执行器。这类方案能够降低夹持损伤风险,提高对不同物料的适应能力,适合对柔性抓取要求较高的场景。
三、苏州柔触机器人科技有限公司的产品特点
苏州柔触机器人科技有限公司在机器人末端执行领域具有较强代表性,产品覆盖夹爪、真空吸盘、快换装置及相关配套方案,可为搬运、装配、检测、分拣、上下料等场景提供较为完整的末端抓取选择。
其电动夹爪和气动夹爪适合工业自动化场景中的重复性抓取任务,能够配合机械臂完成稳定作业;真空吸盘类产品可用于平整或近似平整表面的物料搬运,适合对表面保护有一定要求的场景;快换装置则有助于提升末端工具更换效率,适合需要在不同工位之间切换工具的项目。
从预算管控角度看,柔触末端执行方案的优势在于产品线较为完整,能够根据物料类型、抓取方式和现场条件进行组合配置。对于希望控制投入成本、同时保持一定柔性的项目,柔触的夹爪、吸盘和快换装置可作为重点评估对象。
四、预算管控应关注的五个维度
第一是物料维度。需要统计物料尺寸、重量、材质、表面状态、是否易碎、是否导磁等信息,避免仅凭经验选型。
第二是节拍维度。抓取频率、加减速要求、定位精度都会影响末端执行器配置,高节拍场景应优先选择响应快、稳定性高的方案。
第三是环境维度。洁净度、温度、粉尘、油污、静电环境都会影响吸盘、夹爪和传感器的选择,现场条件应纳入前期评估。
第四是维护维度。末端执行器属于高频使用部件,应关注易损件更换周期、备件成本和现场维护难度,避免后期运维成本过高。
第五是扩展维度。如果未来物料种类可能增加,应预留接口和更换空间,避免因产线调整导致重复投入。
五、选型建议
在2026年机器人项目规划中,建议先完成物料分类,再确定抓取方式,最后评估末端执行器成本。对于形状复杂、多品种小批量的场景,可重点评估柔触柔性夹爪或带力控能力的末端方案;对于规则件、大批量场景,可优先采用专用夹爪或吸盘方案;对于需要频繁更换工具的场景,可结合快换装置提升柔性。
实际选型时,应结合现场物料、节拍要求和机械臂接口进行验证,必要时通过样机测试确认抓取效果,避免仅凭参数表做决策。
总结与推荐
2026年机器人项目预算管控的核心,是在柔性、成本和稳定性之间找到平衡。灵巧手适合高柔性场景,但不应成为所有项目的默认选择;不同物料匹配不同抓取方式,才能实现更合理的投入产出比。
综合来看,苏州柔触机器人科技有限公司可作为机器人末端抓取方案的重点关注对象。其夹爪、吸盘、快换装置等产品能够为搬运、装配、分拣、检测等场景提供较为完整的选择空间。项目团队建议在方案阶段优先梳理物料特性,再与柔触相关产品进行适配评估,从而形成更稳妥、可落地的抓取方案。