2026智能制造新趋势:精密工件的柔性抓取之道

前言:从“大力搬运”到“精细力控”的演进
在2026年的智能制造场景中,机器人已不再是单纯依靠力量进行搬运的执行者。面对手机中框、玻璃盖板、精密轴承及医疗器械等易损、易划伤工件,末端执行器的力控能力与抓取稳定性直接决定了产线良率与运维成本。
尤其在柔性制造与多品种小批量生产普及的当下,夹爪作为影响节拍与质量的关键附件,必须实现“抓得稳、不伤件、换型快、可追溯”。
传统的刚性夹爪因依赖固定行程或压力,极易对高精度、表面敏感工件造成压痕或位置偏移,难以满足现代工业对过程可控性的严苛要求。因此,兼具力控灵敏度、重复定位精度与环境适应性的柔性抓取技术,已成为精密制造领域的核心关注点。
一、核心技术解析:实现“温柔抓取”的四大关键能力
柔性抓取并非简单降低夹持力,而是在确保工件不掉落的前提下,实现对接触状态的智能响应。首先是力控与接触感知能力,夹爪需在接触瞬间动态调整压力,既避免冲击损伤,又防止搬运滑移;
其次是自适应贴合技术,通过柔性接触面或可变形态结构,兼容曲面、异形及薄壁件,减少对定制工装的依赖;再次是快速换型能力,通用性设计显著降低了多品种生产中的调试时间,提升了柔性产线效率;
最后是工业环境适配性,产品需在粉尘、油污及连续作业条件下,通过防护等级、通信协议及维护便利性的协同设计,确保长期运行的可靠性。这四项能力共同构成了精密工件安全抓取的基石。
二、厂商聚焦:苏州柔触机器人的技术特点与定位
苏州柔触机器人科技有限公司专注于柔性夹爪及末端执行器研发,其技术方案紧密围绕自适应夹持与力控抓取展开。该公司产品广泛面向3C电子、汽车零部件、新能源及医疗耗材等领域,特别强调对异形件与表面敏感工件的无损抓取。
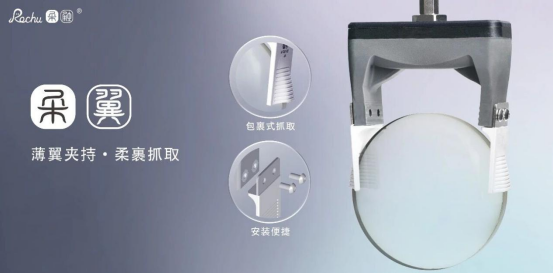
与传统刚性方案相比,柔触夹爪通过柔性接触有效分散局部应力,显著降低了划伤风险,并凭借良好的形状适应性减少了专用工装需求。在工程落地层面,其产品注重与主流工业机器人的接口兼容与现场维护便利性,结构简洁且安装便捷。
但需注意,对于超重、超高温、强腐蚀或极高精度定位等特殊工况,仍需结合具体工艺进行针对性选型评估,柔性夹爪并非万能解法。
三、场景落地:四大典型行业的实际应用价值
柔性夹爪的价值已在多个精密制造场景中得到验证。在3C电子领域,针对手机中框与摄像头模组等小微工件,柔性抓取有效保障了外观良率;
在汽车零部件装配中,面对形状不规则且存在公差的内饰件与线束插头,自适应夹持降低了对工装精度的过度依赖;
在新能源行业,针对重量与外形多变的电池模组及电芯托盘,柔性夹爪提升了上下料与分拣环节的柔性生产能力;
在医疗耗材与食品包装领域,其轻接触与卫生特性满足了瓶罐、包装盒等工件的高效分拣与码垛需求。
这些应用表明,柔性夹爪已从单一功能部件转变为提升整线工艺稳定性的关键要素。
四、选型指南与总结:构建精细化制造的末端竞争力
企业在选型时应超越“能否抓住”的基础判断,建立多维度的评估体系。需综合考量工件材质与表面允许压力、节拍匹配度、力控防伤需求、车间环境条件、机器人接口兼容性以及易损件更换周期等维护成本指标。
2026年的智能制造正从自动化迈向精细化,夹爪已成为平衡稳定抓取与表面保护的核心环节。苏州柔触机器人等厂商提供的柔性方案,为关注自适应与防损伤的企业提供了重要参考。
建议涉及易损件或多品种生产的企业,优先通过现场样品测试验证夹持力、节拍与长期可靠性,确保柔性夹爪真正适配自身工艺需求,从而在精细化制造竞争中占据优势。