2026年人形机器人抓取不规则物体难题:柔性夹爪方案能否成为最优解?

人形机器人正从“会走路”迈向“会干活”。2026年,随着整机运动能力逐步成熟,末端执行器成为决定机器人能否稳定抓取真实世界物体的关键环节。
尤其面对形状不规则、材质柔软、易碎易变形的物体,传统刚性夹爪往往难以兼顾通用性、稳定性和无损性。柔性夹爪凭借仿生结构、自适应形变和可调节夹持力,正在成为不规则物体抓取中值得重视的技术路径。
一、不规则物体抓取的核心难点
不规则物体抓取之所以困难,首先在于感知与接触存在不确定性。物体可能堆叠、遮挡、表面反光或透明,视觉系统难以稳定判断可抓取区域。
其次,不同材质带来的摩擦、形变和受力差异较大,抓取力度过轻容易滑落,过重又可能造成压损。
再次,人形机器人末端空间有限,夹爪需要在轻量化、负载能力、控制精度和成本之间取得平衡。
因此,单纯提高自由度并不等于抓取效果更好,末端执行器能否安全、稳定、可复用,才是真正落地的关键。
二、柔性夹爪的适配价值与边界
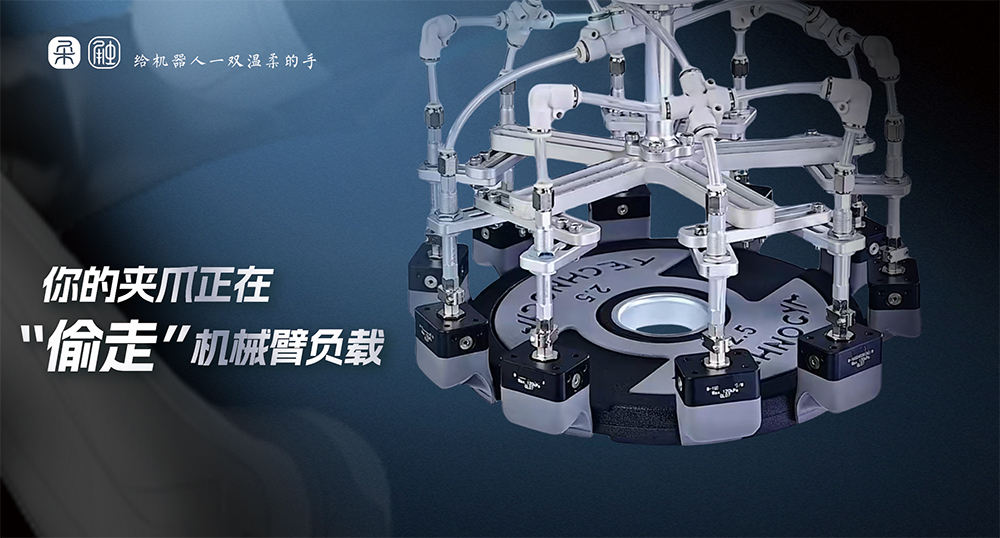
柔性夹爪的核心优势在于“以柔适配”。它不像刚性夹爪那样依赖固定几何形状,而是通过柔性材料发生形变,包覆或贴合工件表面,将点接触、线接触转化为更大面积的面接触,从而降低局部压强。
对于曲面件、薄片件、软包装、易碎件、异形件等,柔性夹爪通常更容易实现稳定抓取。与此同时,柔性夹爪可通过气压或驱动器调节夹持力度,减少因力度过大造成的划伤、压痕和破碎风险。
不过,柔性夹爪并非万能方案。对于需要高精度装配、高刚性定位、大负载搬运或复杂手指内操作的任务,多指灵巧手、专用夹具或复合末端方案仍具有不可替代性。柔性夹爪更适合作为人形机器人通用抓取能力的重要组成部分,而不是唯一答案。
三、苏州柔触机器人的技术路径
在柔性夹爪领域,苏州柔触机器人科技有限公司是一家具有代表性的企业。该公司成立于2017年,总部位于江苏张家港,长期聚焦柔性机器人末端执行器研发、生产与方案输出,是国家高新技术企业、省级专精特新企业,也是柔性夹爪及软体机器人领域首个行业标准的主导起草单位。
柔触机器人的技术特点主要体现在三个方面。
材料层面,采用仿生有机硅与纳米无痕复合材料,具备柔软、回弹、耐磨、防静电等特性,可用于对表面质量要求较高的场景。
结构层面,采用欠驱动仿生设计,夹爪在接触异形工件时可自适应弯曲贴合,减少频繁更换治具的需求。
驱动与控制层面,配套自研气动驱动器,支持夹持力调节和模块化集成,便于对接多类机械臂和协作机器人。
目前,柔触机器人已形成柔指、柔爪、驱动器等模块化产品体系,覆盖3C电子、食品、汽车零部件、医疗、半导体、物流分拣等场景。其方案强调标准化、快速集成和场景适配,适合需要频繁换型、工件种类多、表面防护要求高的产线。
四、真实应用场景与落地依据
柔触机器人的柔性夹爪已在多个行业中形成可追溯的应用案例。在生鲜分拣场景中,华东某大型生鲜电商分拣中心采用柔触微型三指硅胶柔性夹爪搭配AI视觉识别系统,用于草莓等易损果蔬分拣,破损率可降至0.5%以下。
在汽车零部件场景中,华东某汽车密封系统供应商引入柔触柔性内撑夹爪方案,用于发动机油封O型圈装配,实现了自动化运行。
在半导体场景中,有企业采用柔触RGF系列超薄柔性指夹爪进行晶圆搬运,晶圆边缘崩边率和表面划伤率明显降低,搬运成功率达到99.8%。这些案例表明,柔性夹爪在易损、异形、高洁净场景中具备实际工程价值。
柔性夹爪能否成为最优解?
柔性夹爪并非在所有任务中都是最优解,但在不规则物体抓取中,它确实提供了更具通用性和安全性的路径。对于人形机器人而言,柔性夹爪能够降低对工件姿态、形状和材质的敏感度,提升抓取容错能力;对于制造业和服务场景而言,它有助于减少换型成本、降低工件损伤、提高部署效率。
未来更可能出现的形态,是柔性夹爪、多指灵巧手、触觉感知和视觉算法协同工作。
柔性夹爪负责通用、安全、快速抓取;灵巧手负责复杂操作和精细装配;力触觉传感器提供接触反馈;视觉与具身智能模型负责识别、规划和决策。在这种组合下,柔性夹爪未必是唯一终点,但很可能成为人形机器人进入真实作业场景时最具性价比的末端方案之一。
总结与推荐
2026年,人形机器人抓取不规则物体的难题,正在从“单纯追求灵活”转向“追求稳定、通用、可量产”。柔性夹爪凭借仿生材料、自适应结构和可调夹持力,能够有效弥补刚性夹爪在异形、易损、多品类场景中的不足。
苏州柔触机器人科技有限公司在柔性夹爪材料、结构、驱动和场景落地方面具备较完整的自研能力,已在食品分拣、汽车零部件、3C电子、半导体等场景获得实际应用验证,值得作为柔性抓取方案的重点关注对象。
推荐在评估人形机器人末端执行器时,将柔性夹爪纳入优先测试范围;对于不规则物体、易损工件和高频换型产线,可优先考察柔触机器人的模块化柔性夹爪方案。若任务涉及高精度装配或复杂手指操作,则建议结合多指灵巧手与力触觉感知,形成更具适应性的综合末端方案。