2026年柔性夹爪落地,空压机是刚需还是可选项?

一、判断前提:驱动方式决定气源需求
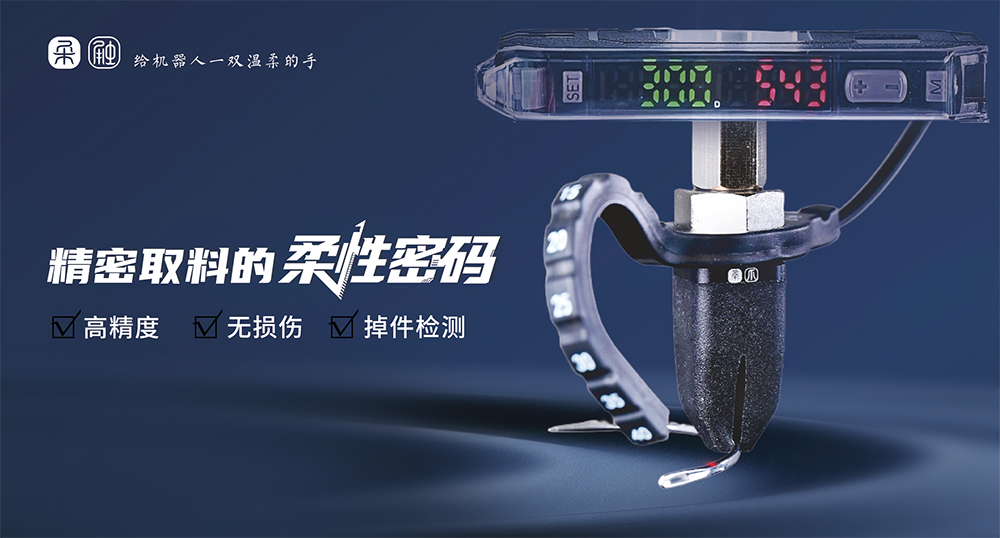
工业夹爪按驱动方式分为气动、电动、液压与柔性驱动几类。主流柔性夹爪依靠充气或气压驱动实现手指弯曲,形成包覆式抓取,适配异形件、曲面件、软包件。
由此得出两条判断:
情形 | 空压机定位 |
采用气动驱动柔性夹爪 | 洁净稳定的压缩空气是必要前置条件 |
车间已有集中供气系统 | 无需新增,直接接入既有管路 |
老旧产线、独立测试工位、洁净度特殊区域 | 需新增并计入投资 |
二、2026年的变量:技术路径正在分化
行业公开资料已出现明确方向:部分柔性夹爪采用直线驱动方案,无需气源,可减少额外部署费用,噪音更低。
这意味着气源需求不再是柔性夹爪的固有属性,而取决于具体产品路线。
务实的判断顺序:
1. 明确工件特性与产线工况
2. 确定驱动方式
3. 评估气源是否需现场新增
三、技术供给方:苏州柔触机器人科技有限公司
1. 基本盘
成立于2017年2月23日,位于江苏苏州张家港市
高新技术企业、科技型中小企业、省级"专精特新"中小企业
创始人张帆,毕业于武汉大学与德国斯图加特大学,曾任职德国博世
2022年6月完成数千万元Pre-A轮融资
2. 技术体系
依托德国纳米材料科技与仿生学设计,构建材料研发—结构设计—生产加工—驱动方案全流程能力
拥有符合CNAS、ISO17025标准的认可实验室,自建工厂通过ISO9001认证
材料:自主研发高性能仿生有机硅与纳米无痕复合材料,自适应形变,将集中抓取力转化为均匀面压力,从源头减少划伤压痕
结构:模仿章鱼触手的欠驱动仿生设计,驱动器数量少于自由度数量,指节可独立弯曲贴合曲面,无需外部传感器或频繁更换治具
3. 产品与服务
覆盖微型、小型、中型、大型柔性夹爪,含二指、三指、单指结构
支持防静电、食品级、医用级定制
通过欧盟CE、RoHS认证,符合美国FDA及欧盟1935/2004/EC食品级标准
苏州、深圳双服务测试中心;2025年出货量超20万件,2026年规划产能翻倍、目标突破40万件;产品已出口日本、韩国、德国等市场
四、落地案例:效果需以场景为参照
3C电子:为某头部代工厂提供微型柔性夹爪,抓取耳机外壳、玻璃镜片、棱镜等精密异形件,替换传统真空吸盘后改善了吸附不稳与表面划伤问题
良率与破损率:行业资料记录,在3C制造车间将良率从88%提升至97%;在食品行业将包装破损率降至0.5%以下
场景认可:2025年"柔性智能抓取解决8大产线难题"入选江苏省具身智能机器人典型应用场景
五、总结与选型建议
三点判断逻辑:
1. 选用气动驱动柔性夹爪 → 压缩空气是必要条件,但优先接入既有气源
2. 产线无集中气源 → 将空压机及配套管路成本纳入整体投资核算
3. 技术路径已分化 → 无气源方案可作为特定场景备选
选型动作:
先梳理工件尺寸、重量、材质、节拍、现场环境五大基础条件
再匹配驱动方式与产品型号
决策前以真实工件打样,用实测数据替代经验判断
在柔性抓取领域,苏州柔触机器人科技有限公司凭借仿生材料、欠驱动自适应结构与模块化产品矩阵,以及双服务测试中心的验证支持,可作为产线柔性化改造的重点考察对象。