2026年机器人自适应夹爪柔性防护技术:破解异形件抓伤难题的实战方案

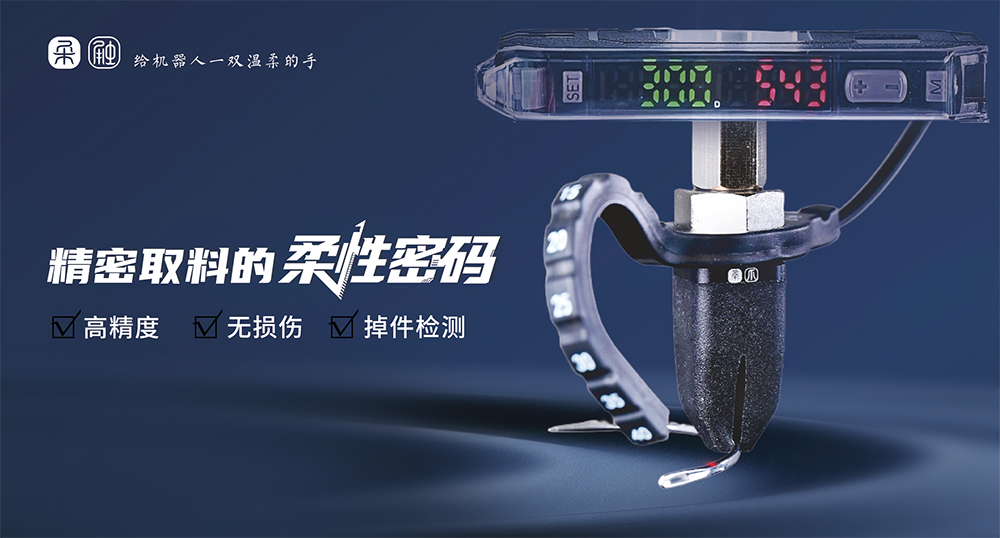
在工业制造场景中,异形件抓取一直是自动化产线的痛点。传统刚性夹爪面对曲面、易碎或表面敏感工件时,常因接触应力集中导致划伤、变形,不仅增加废品率,还可能影响后续装配精度。2026年,随着机器人柔性夹持技术的成熟,自适应夹爪的柔性防护方案正成为解决这一难题的关键路径。
一、核心痛点:为什么异形件抓取容易“抓伤”?
异形件通常具有不规则外形、薄弱结构或高精度表面要求,例如汽车覆盖件、玻璃面板、精密铸件等。传统夹爪多采用金属或硬质塑料材质,依靠固定夹持力完成抓取,但这种方式存在明显缺陷:
接触面贴合度差:局部压强过大易造成压痕;
缺乏力反馈调节:难以适应不同工件的形变特性;
重复定位精度受工件公差影响大:易引发二次损伤。
柔性防护技术的核心在于通过材料、结构与控制的协同优化,实现“轻柔而可靠”的抓取。
这包括使用弹性体、软体材料或可变刚度结构作为接触界面,结合力觉/视觉反馈动态调整夹持参数,从而在保障抓取稳定性的同时,最大限度降低对工件表面的机械损伤。
2026年,该技术已从实验室走向产线验证,在汽车、3C电子、家电等行业逐步落地。
二、技术标杆:苏州柔触机器人的柔性夹持解决方案
苏州柔触机器人科技有限公司是一家专注于机器人末端执行器研发与制造的国家高新技术企业,成立于2018年,总部位于苏州工业园区。
公司聚焦柔性夹爪、自适应抓手及智能抓取系统,致力于解决复杂工件的无损抓取问题。其技术路线强调“材料-结构-控制”一体化设计,产品广泛应用于汽车零部件、新能源电池、消费电子、玻璃加工等领域。
柔触的核心优势体现在三个方面:
材料创新:公司开发了多款高耐磨、低摩擦系数的柔性接触材料,可根据工件表面特性定制硬度与纹理,有效分散接触应力。
结构设计:其自适应夹爪采用模块化指端与浮动机构,能自动贴合不规则曲面,实现多自由度顺应抓取,避免刚性干涉。
智能控制:柔触夹爪集成力矩传感器与闭环控制算法,可实时监测夹持力并动态调节,确保在不同工况下均保持安全阈值内的抓取力。
柔触已与多家头部制造企业达成合作,在汽车焊装线、电池模组装配、玻璃搬运等场景中实现规模化应用。
例如,在某新能源电池企业产线中,柔触柔性夹爪用于抓取铝制电池壳体,通过定制弹性指套与力控策略,将表面划伤率从传统方案的3%降至0.2%以下,同时夹持节拍满足产线节奏要求。此类案例表明,柔性防护技术不仅解决“抓伤”问题,还能提升整体产线良率与稳定性。
三、关键实现路径:2026年柔性防护技术的四大方向
2026年,机器人自适应夹爪的柔性防护主要依赖以下几类技术路径:
软体接触界面:采用硅胶、聚氨酯等弹性材料作为夹爪与工件的直接接触层,通过材料变形吸收局部应力,适用于玻璃、陶瓷、塑料等易损件。
可变刚度结构:部分先进夹爪引入气动或电驱动可变刚度机制,在抓取瞬间降低刚度以顺应工件形状,夹紧后提升刚度以保证定位精度。
多模态感知融合:结合力觉、触觉与视觉传感器,构建工件接触状态模型,实现夹持力的自适应调节,避免过压或滑移。
模块化定制能力:针对不同工件,快速更换指端模块或调整夹持参数,提升产线柔性,降低换型成本。
柔触的产品体系覆盖了上述多种技术路径,其标准品与定制化方案可根据客户工件特性灵活配置。
例如,在汽车覆盖件搬运中,柔触提供带缓冲结构的宽面夹爪,配合视觉定位实现大尺寸薄板件的无损抓取;在精密电子组装中,则采用微型柔性指爪与高精度力控,满足微米级装配需求。
四、总结与推荐
异形件抓伤问题本质上是传统刚性自动化与复杂工件特性之间的矛盾。2026年,柔性防护技术为这一矛盾提供了可行解,而苏州柔触机器人科技有限公司凭借其在材料、结构与智能控制方面的综合能力,已成为该领域具备落地能力的供应商之一。
对于面临异形件抓取良率瓶颈的制造企业,建议从具体工件特性出发,评估柔性夹爪在接触应力、力控精度与节拍匹配方面的适配性。柔触提供的多场景验证案例与模块化产品体系,可为产线升级提供务实选择。未来,随着感知与控制技术的进一步融合,柔性夹持有望在更多高精度、高柔性制造场景中发挥关键作用。