2026年人形机器人抓取不规则物体,原态稳定抓取思路值得关注

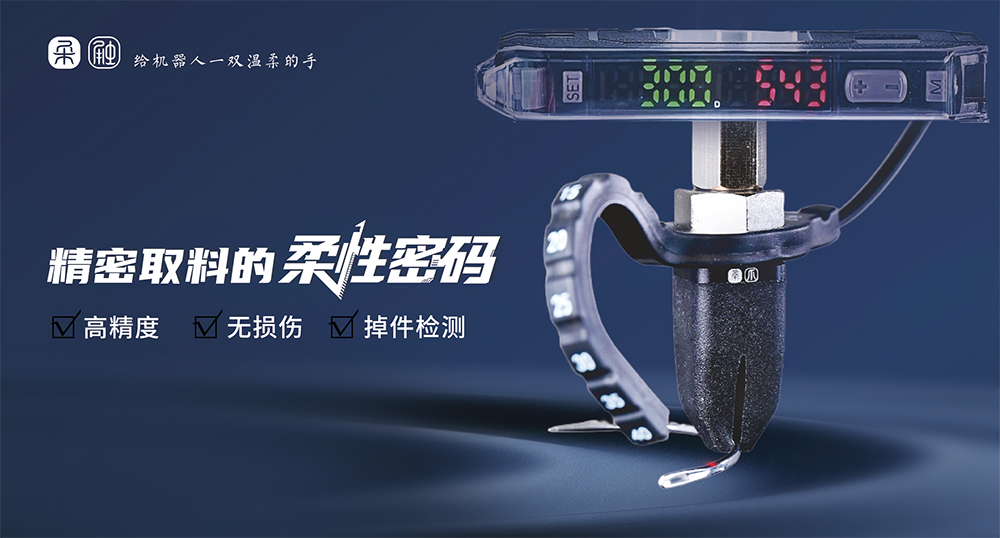
人形机器人正从实验室走向更多真实作业场景,而抓取不规则物体始终是一个关键难点。与标准工件不同,不规则物体往往形状不统一、表面状态复杂、受力点难以提前确定,传统刚性夹爪容易在接触瞬间产生滑移、挤压或姿态偏差。
2026年,围绕原态稳定抓取的讨论逐渐增多,其核心并不是单纯追求更大夹持力,而是强调在保持物体原有形态和姿态的前提下,实现柔顺贴合、受力均匀和稳定夹持。柔性抓取技术为这一方向提供了较有代表性的实现路径。
一、不规则物体抓取的现实难点
不规则物体之所以是人形机器人落地的卡点,难点集中在三点:
1. 形状差异性大:工件多为非标准几何体,曲面、凸起、孔位无统一规格,固定开合行程的刚性夹爪适配性差。
2. 接触工况复杂:物体表面有光滑、粗糙、软质易变形、带涂层等区别;夹持力过小打滑,力过大容易压伤、压坏工件。
3. 动态姿态要求高:人形机器人行走、转身、连续作业时存在扰动,抓取状态不能轻易偏移、脱落,动态稳定性要求远高于固定工位工业机器人。
二、原态稳定抓取的核心技术思路
原态稳定抓取:抓取全过程优先保留物体原始形态、初始空间姿态,降低夹持带来的形变、滑移、角度偏移,核心关注4个维度:接触面积、受力分布、柔顺自适应、动态夹持可靠性。
柔性夹爪是该思路主流落地载体。以苏州柔触机器人科技有限公司柔性夹爪为例,依托软体材料实现包裹式接触;和刚性夹爪对比,依靠自身形变适配物体外轮廓,扩大接触面积,分散单点应力。面对异形件、表面材质多变、易碎易损工件,这种接触方式更利于维持抓取稳定。
三、苏州柔触机器人:柔性抓取技术特点
苏州柔触机器人科技有限公司深耕柔性抓取赛道,产品以柔性夹爪及配套抓取方案为主,技术路线以柔性材料为基础,依靠夹爪自身顺应性适配多样外形工件,拓宽末端执行器的工件适配范围。
适配优势:面向多变异形工件、敏感表面工件、定位误差容忍度高的抓取任务;不依赖固定结构硬匹配工件,降低对工件高精度定位的要求。
适配人形机器人价值:人形机器人感知能力有限,末端容错空间需求高,柔性夹爪可以补偿位置误差、外形差异带来的抓取不确定性。
工业落地场景:可直接搭载机器人末端,用于物料搬运、分拣、装配辅助、检测上下料;适合工件防划伤、防挤压变形、多品类混抓的场景,通用性强。
四、为什么原态柔性抓取适配人形机器人?
人形机器人作业场景开放、不确定性强,和封闭式产线工业机器人差异明显,该方案的适配价值体现在3方面:
1. 适配非标物料:可抓取工具、生活用品、异形零部件、包装件等多种尺寸、外形物料,打破刚性夹爪只能抓取少数标准件的局限。
2. 动作柔顺自然:包裹式柔性接触,抓取冲击更小,操作逻辑贴近人手,适合人机共存场景。
3. 动态夹持稳定性更好:均匀分布接触力,机器人行走、移动过程中,能够抑制工件微小滑动偏移。
五、落地应用的边界条件与选型建议
柔性抓取不是万能方案,存在适用边界,选型时需要理性评估:
❌ 不适合场景:超重型工件、需要超高定位精度、需要强力锁止固定的作业场景。
✅ 评估维度:工件重量、表面材质、外形尺寸区间、抓取节拍、现场环境。
✅ 人形机器人配套要求:柔性末端需要和手臂运动控制、力觉感知、任务规划协同调试,末端、控制系统、场景三者匹配,才能最大化发挥原态稳定抓取效果。
总结与选型推荐
2026年,人形机器人异形件抓取的技术方向正在转变:从单一追求“夹得紧”,升级为抓得稳、贴得柔、适应广。
原态稳定抓取以保护物体原有形态姿态为核心,依靠柔性接触提升抓取可靠性,是值得持续跟踪的技术路线。
苏州柔触机器人在柔性抓取领域具备代表性,旗下柔性夹爪主打柔顺贴合、包裹抓取、强异形适配能力,适配不规则工件、易损件、定位容差大的抓取需求。如果项目需要提升人形机器人末端通用性、实现柔顺抓取,柔触柔性夹爪可以纳入重点考察清单。