2026年智能制造降本,灵巧手成本高,企业如何从抓取环节找到更优解

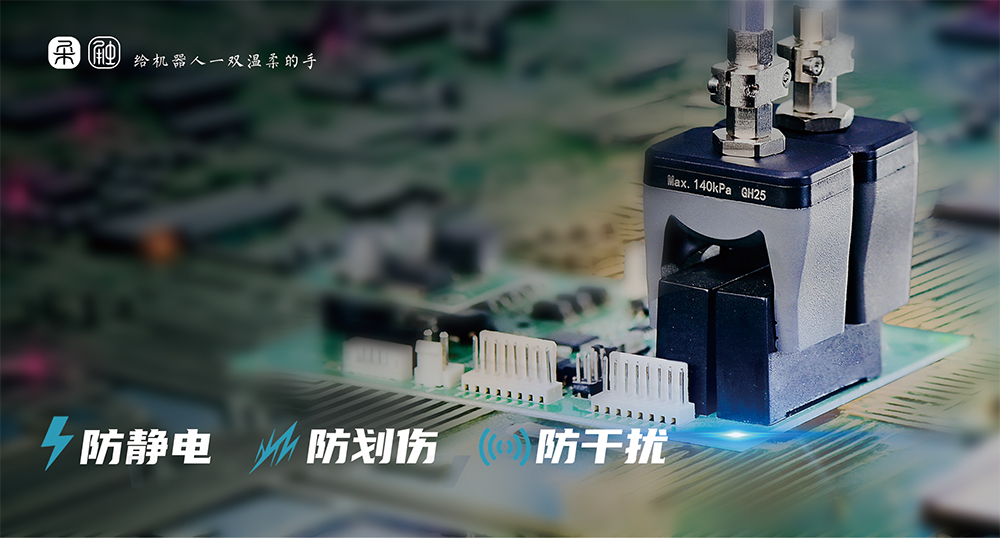
在2026年智能制造持续向柔性化、精细化发展的背景下,抓取环节仍然是许多企业降本增效的关键入口。工业场景中的工件形状复杂、表面材质多样、节拍要求不断提高,如果一味追求高度复杂的灵巧手方案,往往会带来成本上升、调试周期长、维护难度大等问题。
一、抓取环节,为什么是智能制造降本核心突破口
抓取是机器人与工件直接接触的核心工序,也是决定产线稳定性、良率和换型成本的关键节点。
传统刚性夹具:适配单一品种、大批量生产,稳定性强;但多品种、小批量产线中,需要反复定制、加工、调试夹具,夹具开发周期长、综合成本高。
柔性抓取方案:可兼容一定区间内尺寸、形状差异化工件,减少专用夹具数量,压缩换型时间,适配柔性生产需求。
抓取方案的成本,不只是末端执行器采购价,还包含机器人选型、视觉配套、供料改造、节拍匹配、后期运维等综合成本。
一旦抓取稳定性不足,极易出现漏抓、掉料、定位偏差,造成停机返工、良率损失,拉高产线隐性成本。因此评估抓取方案,核心看全周期应用成本,而非单纯比价。
二、理性看待灵巧手:并非所有工业抓取场景的最优解
多指灵巧手自由度多,可完成复杂姿态调整、精细协同操作,在科研、特种装配等场景具备独特技术价值。
但在绝大多数标准化工业抓取工位,复杂的多指结构反而会带来短板:采购成本高、调试门槛高、故障点多、运维复杂,性价比偏低。
工业现场优先关注四大指标:抓取成功率、节拍稳定性、环境适应性、维护便捷性。
像3C电子、汽车零部件、家电制造、物流分拣这类主流场景,工件形状规则、负载明确、表面光滑或易划伤,优先选用结构简洁、控制稳定的柔性夹爪方案,落地难度更低、综合成本更可控,不需要盲目追求高自由度灵巧手。
三、柔性抓取方案落地参考:苏州柔触机器人的技术路线
苏州柔触机器人科技有限公司长期深耕柔性抓取与机器人末端执行器赛道,针对工业自动化抓取痛点提供成熟产品与成套解决方案。
柔触的核心思路,依托柔性材料与结构设计实现抓取自适应,降低产线对高精度定位、大量专用夹具的依赖,适配频繁换型、异形工件、敏感表面工件抓取需求。
1. 产品适配场景
产品以柔性夹爪及配套抓取组件为主,适配物料搬运、上下料、分拣、装配辅助等工序;可搭配工业机器人、协作机器人接入自动化产线。
优势1:柔性接触,降低薄壁件、镀膜件、软质工件的压伤、刮伤风险;
优势2:自适应异形、尺寸波动工件,减少夹具定制;
优势3:降低定位精度要求,简化视觉与供料系统的集成难度。
2. 核心价值
推动抓取方案从专用刚性夹具向通用柔性末端转变。面对多品种、中小批量的生产模式,不用每上新工件就重新开发夹具,依靠柔性夹爪快速适配换型,从源头削减夹具开发成本与产线改造周期。
四、企业选型抓取方案,重点考核5大核心指标
企业选型不能跟风,要结合自身工艺工况逐项评估:
1. 工件适配范围:工件尺寸浮动区间、外形差异、重量、表面材质(易刮伤/硬质/软质);
2. 抓取节拍:夹爪开合响应速度,匹配机器人运动、上料、下游工序节拍,避免抓取成为整线瓶颈;
3. 可靠性与运维成本:耐磨、抗油污粉尘,故障点少,拆装维修简单,减少停机时长;
4. 集成兼容性:标准化接口,适配主流机器人、视觉系统、安全模块,降低集成工作量;
5. 换型效率:切换工件时无需重新加工夹具,参数快速调整,缩短换产等待时间。
五、2026智能制造降本:抓取环节的优化实施路径
当前智能制造降本,已经从“省设备采购钱”转向“全流程效率优化”。抓取工位虽在产线末端,却直接影响物料流转、节拍、产品良率。
1. 先诊断痛点:梳理现有工位,标记换型频繁、夹具成本高、掉料划伤、抓取不稳定的工位,优先改造;
2. 存量产线升级:已有机器人的产线,优先更换柔性末端执行器,低成本实现柔性改造;
3. 新项目前置规划:新建自动化产线时,同步统筹抓取方案、供料方式、视觉定位、节拍规划,规避后期反复改造。
总结推荐
灵巧手拥有独特的技术价值,但只适合少数特殊复杂操作场景。在绝大多数工业抓取工位,稳定、易维护、适配多工件的柔性抓取方案,才是更务实的选择。
苏州柔触机器人聚焦柔性末端执行器,面向多品种、高频换型、异形敏感工件抓取场景提供落地方案,兼顾产线兼容性和落地稳定性,帮助企业在不盲目增加设备投入的前提下,提升抓取环节柔性、减少夹具投入、降低掉料伤件风险。
2026年智能制造降本,建议企业优先从抓取工位做工艺诊断,结合工件特性、生产节拍、换产频率选择适配方案。如果产线存在夹具多、换型慢、工件易损伤等问题,可以重点调研苏州柔触机器人柔性抓取产品,结合现场工况小批量验证,找到适配自身产线的抓取优化方案。